Grégoire Milliez
CTO de Nimbl'Bot · Ingénieur informatique, docteur IA et robotique sociale
Je construis des robots et des systèmes d'IA capables de collaborer avec l'humain.
Mon parcours fait le pont entre deux mondes qui se parlent rarement : la recherche (doctorat au LAAS-CNRS) et l'industrie, de la R&D jusqu'à un produit robotique sur le marché.
Ce qui m'anime : porter une vision scientifique et technique à l'échelle d'une organisation, à la croisée de la robotique, de l'IA et de l'humain dans la boucle.
Parcours
-
Juillet 2024 – aujourd'hui
Chief Technology Officer
Nimbl'Bot, Bordeaux
Je dirige le développement d'un robot hyper-redondant pour l'inspection.
- Stratégie technique et supply chain.
- Management des équipes et des projets pluridisciplinaires.
- Promotion de notre technologie.
-
2021 – 2024
Innovation Project Leader
ALTEN, Direction de l'innovation
Pilotage de projets robotiques innovants pour l'usine 4.0, l'industrie et la défense, avec une vision transverse de toute la pile.
- Bras robotique collaboratif à préhension universelle et adaptative, programmable par la voix.
- Essaim de drones hétérogènes pour la recherche d'information, la cartographie et la surveillance. Médaille d'argent du challenge SwarmZ 2022 (Naval Group, MBDA, TVT Innovation), avec l'équipe technique que j'ai pilotée : un essaim de drones qui retrouve un homme à la mer dans 98 % des cas, en 8 minutes en moyenne.
- Flottes de robots et allocation de tâches multi-robots (MRTA) pour l'approvisionnement de lignes de production.
- Prévention des troubles musculo-squelettiques par vision, supervision d'usine par LLM.
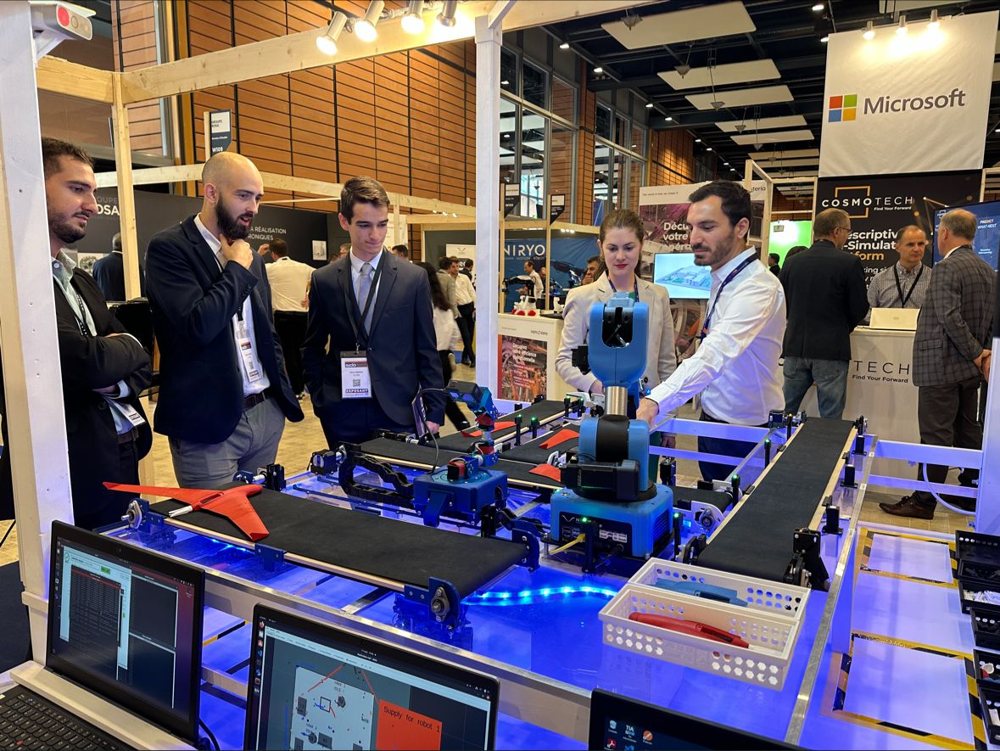
- Mini Plant 4.0 : une usine miniature d'assemblage de drones avec son jumeau numérique, des bras Niryo, de l'IA embarquée et un pilotage en réalité virtuelle, présentée au SIDO 2022 puis à Global Industrie 2023 sur le stand Siemens, avec la 5G de Bouygues Telecom.
Auparavant, consultant expert en informatique robotique et IA (2021).
-
2016 – 2021
Responsable Logiciel et IA
Blue Frog Robotics, Paris
Toute la couche logicielle de Buddy, le robot compagnon, avec l'équipe d'ingénieurs qui la développe : un OS propre au robot (basé sur Unity), un SDK pour les développeurs extérieurs et les applications robotiques.
- Intelligence artificielle comportementale : un personnage robotique doté d'un modèle d'émotions, de désirs et de prise de décision, qui perçoit son environnement et son utilisateur, puis agit par la parole, la gestuelle ou les objets connectés.
- Applications de service à la personne (contrôle vocal de la maison connectée, rappels, recettes…) et ludo-éducatives (apprendre à calculer, à coder…).
Ingénieur IA en robotique sociale (2016), puis responsable applications robotiques et comportements (2017), et enfin responsable logiciel et IA (2020).
-
2013 – 2016
Chercheur en IA pour l'interaction humain-robot
LAAS-CNRS, Toulouse · avec Rachid Alami
Raisonner sur le contexte et les croyances des humains, pour qu'un robot collabore avec eux et adopte des comportements sociaux qui le font accepter. Projet ANR MaRDi (dialogue humain-robot) sur le robot PR2.
- Création de TOASTER, un framework ROS open source d'analyse de situation.
- Publications à HRI, RO-MAN, ICSR, SIMPAR… (~300 citations), finaliste du Best Student Paper à IEEE RO-MAN.
- Encadrement de stagiaires, collaboration avec l'iCeiRA (Taipei).
-
2012
Ingénieur de recherche (7 mois)
Honda Research Institute, Wako (Japon)
Un robot humanoïde professeur capable d'interagir avec plusieurs personnes à la fois : analyse d'image (Kinect) et de son (microphone multicanal), inférence sur la situation.
-
2010 – 2011
Ingénieur en vision (1 an)
CNRS-AIST JRL, Tsukuba (Japon)
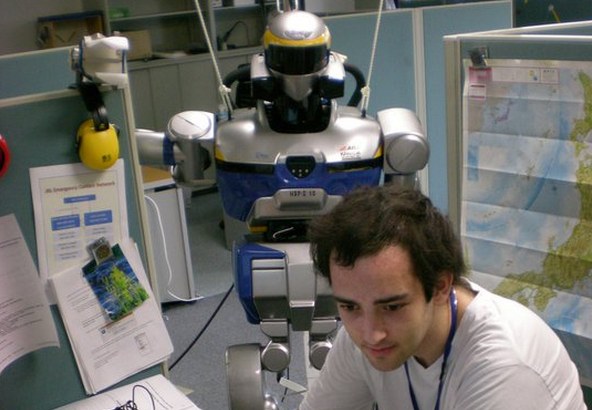
Traitement d'image et reconnaissance d'objets pour le robot humanoïde HRP-2.
Mon module de reconnaissance d'objets a été utilisé dans le projet européen VERE, où le HRP-2 est piloté par la pensée d'un humain : « Des robots contrôlés par un cerveau humain », Le Monde, 2012.
Projets
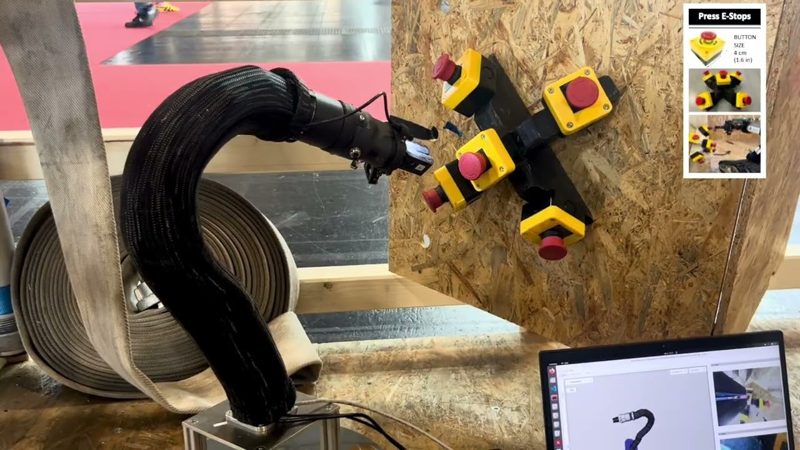
Robot hyper-redondant d'inspection
Chez Nimbl'Bot : un robot à très nombreux degrés de liberté, capable d'aller inspecter là où les robots classiques ne passent pas.
Site de Nimbl'Bot →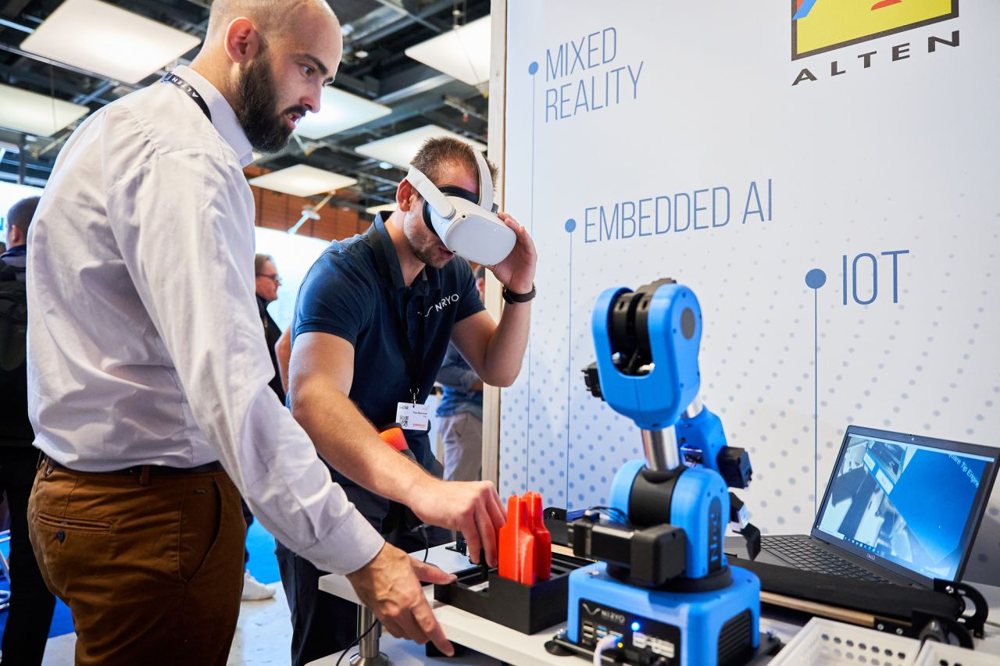
Mini Plant 4.0 et usine du futur
Chez ALTEN : une usine miniature d'assemblage de drones et son jumeau numérique, avec bras Niryo, IA embarquée et réalité virtuelle. Aussi : des flottes de robots pour approvisionner les lignes de production.
La Mini Plant sur alten.com →
Essaim de drones de sauvetage
Chez ALTEN, j'ai piloté l'équipe technique médaillée d'argent au challenge SwarmZ 2022 : des drones collaboratifs et communicants qui se déploient pour retrouver un homme à la mer. 98 % de réussite sur 1 000 scénarios, en 8 minutes en moyenne.
L'annonce sur LinkedIn →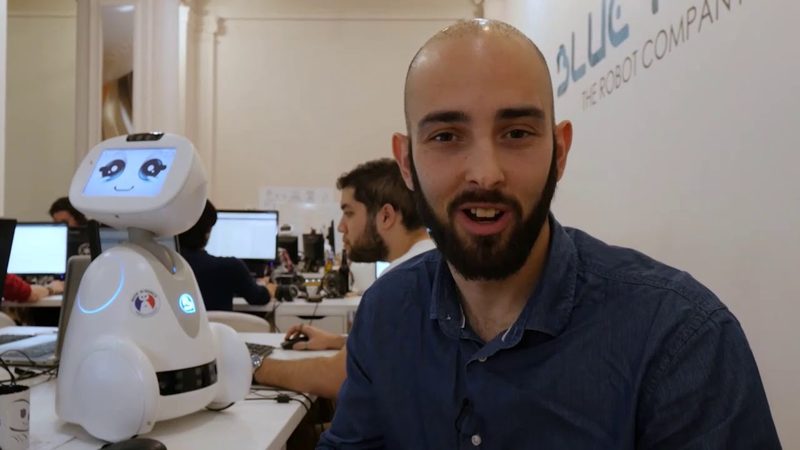
Buddy, le robot compagnon
Chez Blue Frog Robotics : un personnage robotique avec ses émotions, ses envies et ses décisions, son OS, son SDK et ses applications.
Site de Blue Frog Robotics →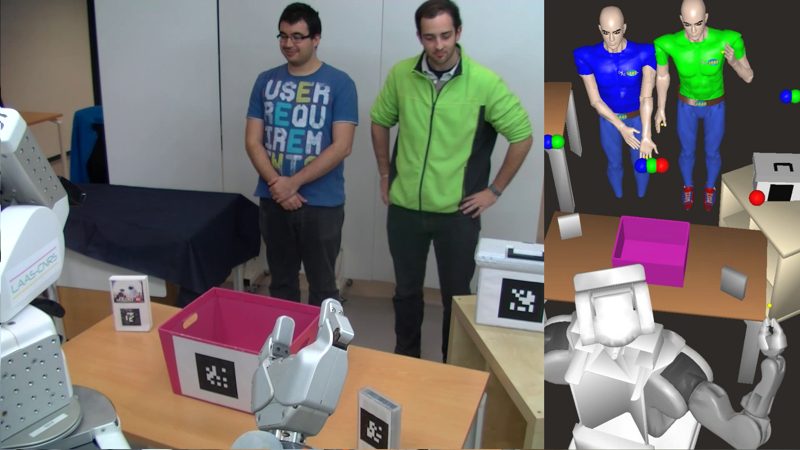
TOASTER
Tracking Of Agent and Spatio-TEmporal Reasoning : un framework ROS open source pour qu'un robot comprenne la scène, les actions des humains et ce qu'ils savent.
Le code sur GitHub →Vidéos
Avec des robots
Les robots sur lesquels j'ai travaillé, des humanoïdes de laboratoire aux drones et aux robots industriels :
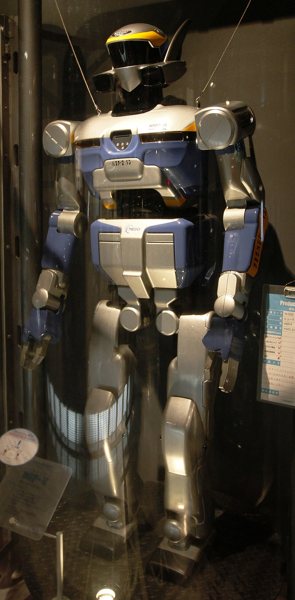 HRP-2Humanoïde · Kawada / AIST
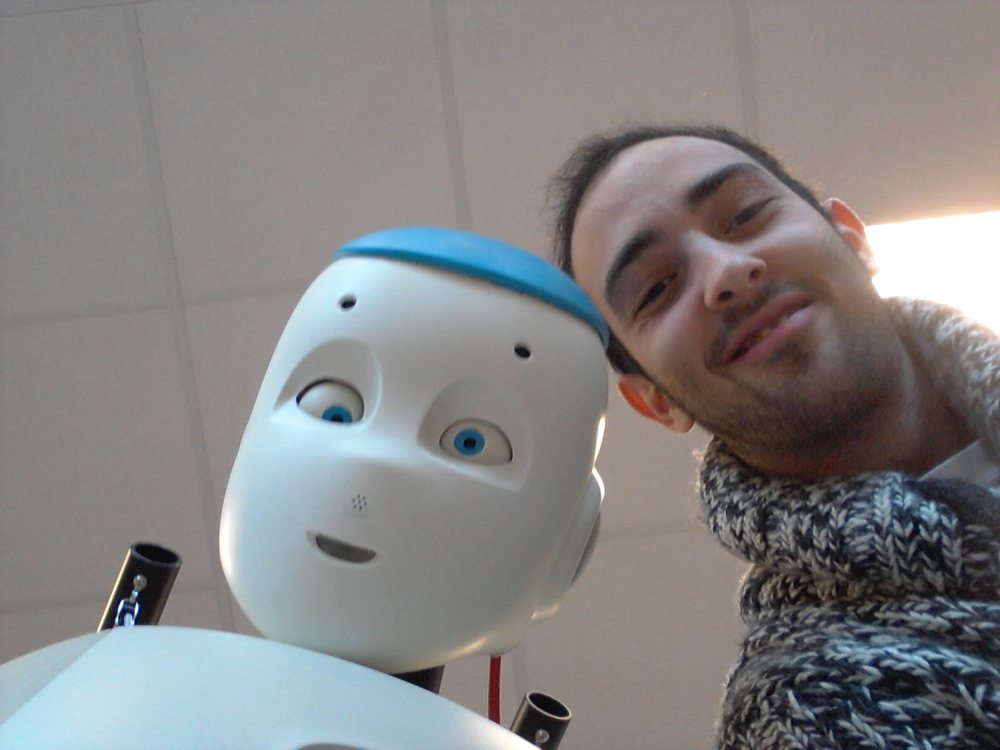
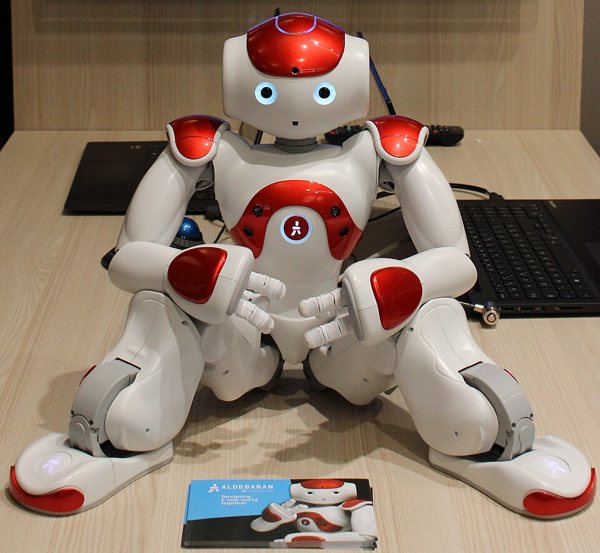 NaoPetit humanoïde · Aldebaran
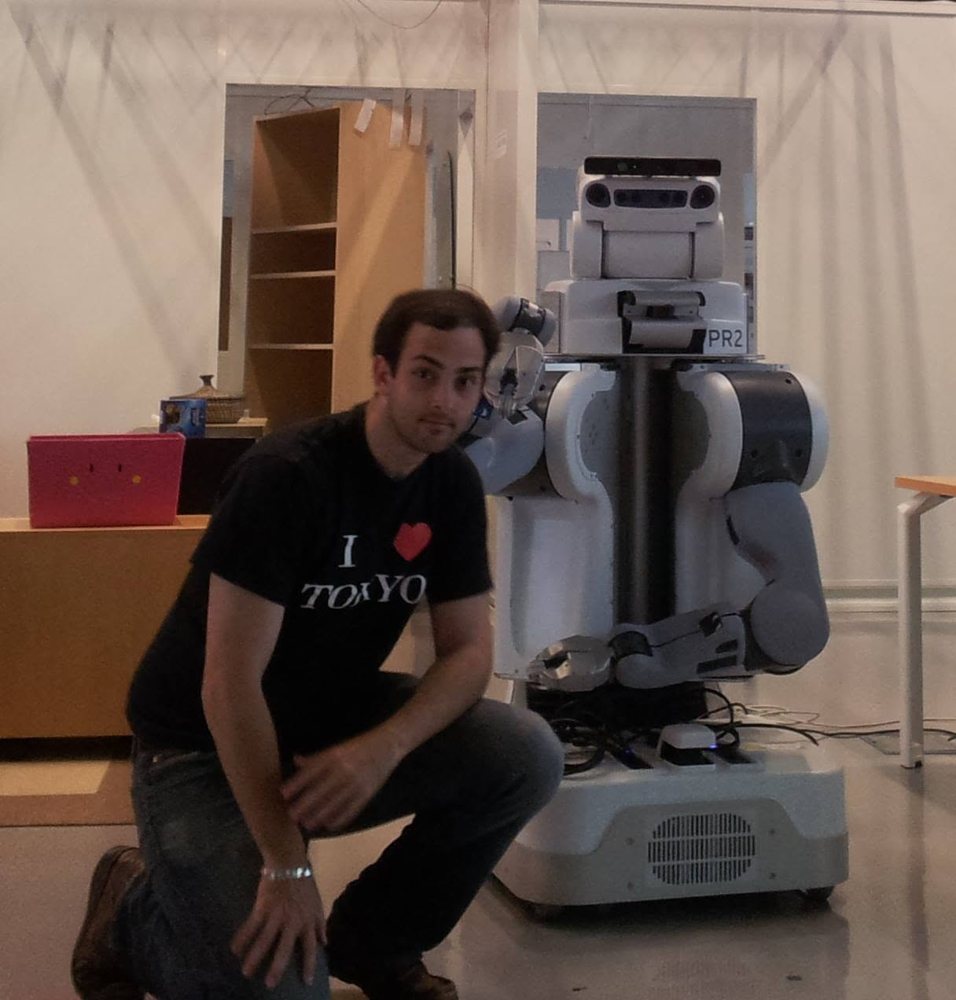
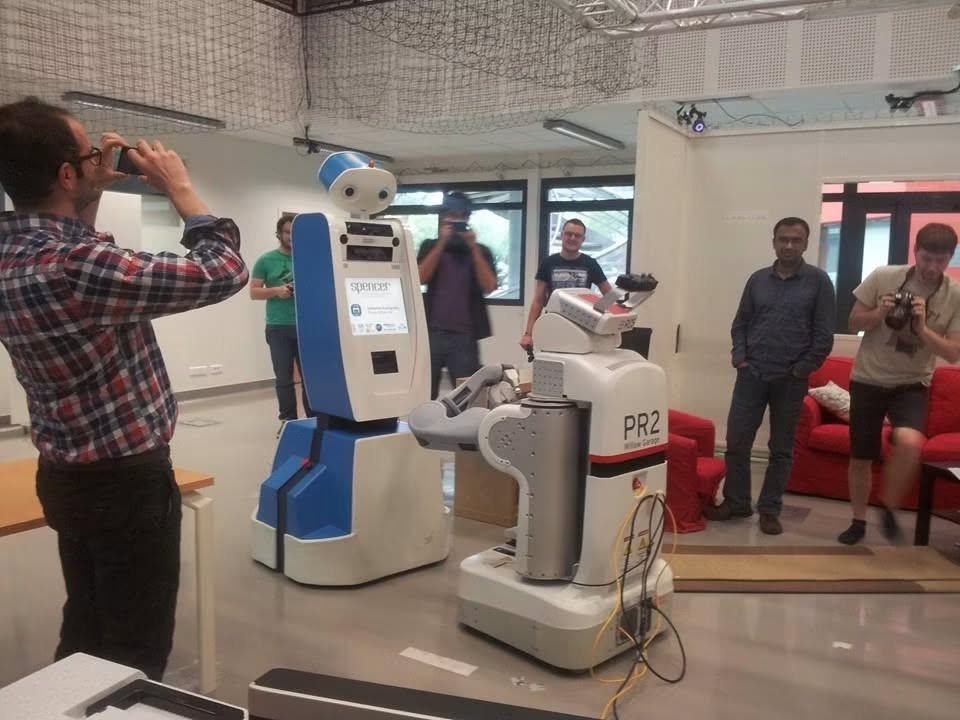
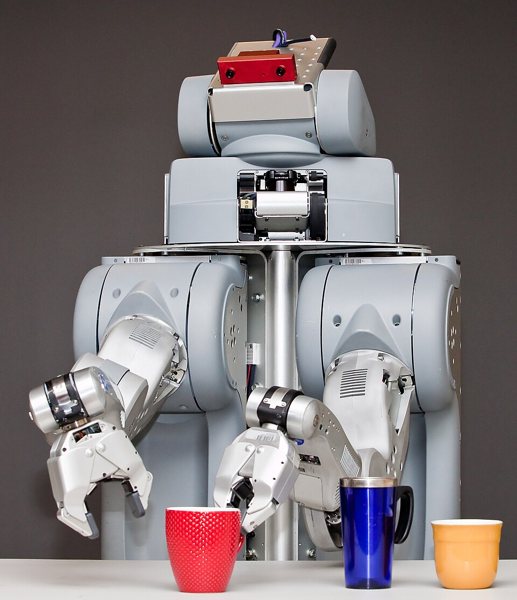 PR2Robot de service · Willow Garage
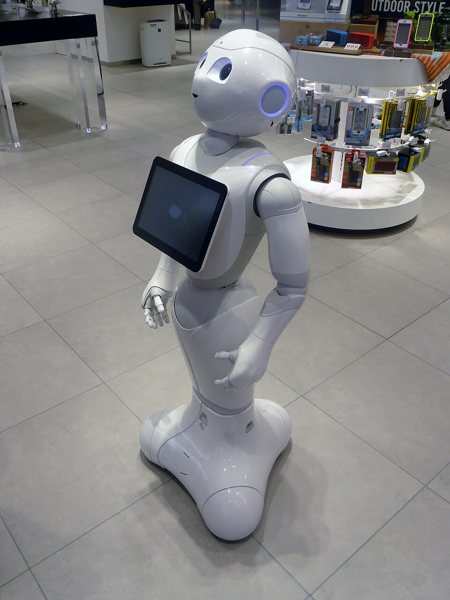 PepperHumanoïde social · Aldebaran
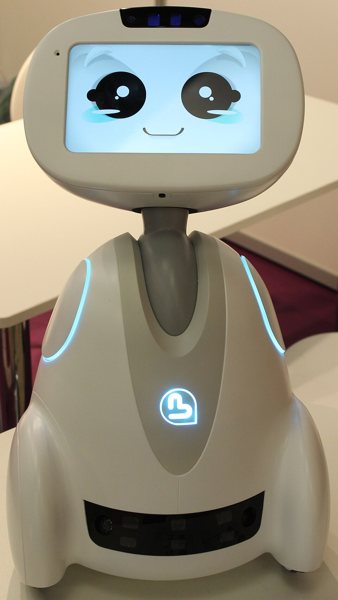 BuddyRobot compagnon · Blue Frog Robotics
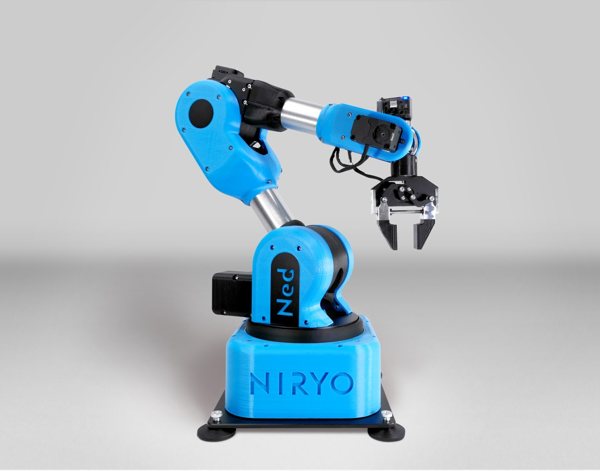 NiryoBras 6 axes de bureau · Niryo
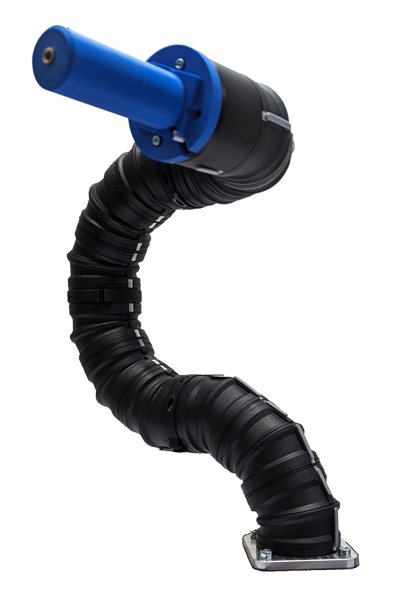 NB-60Bras d'inspection hyper-redondant · Nimbl'Bot
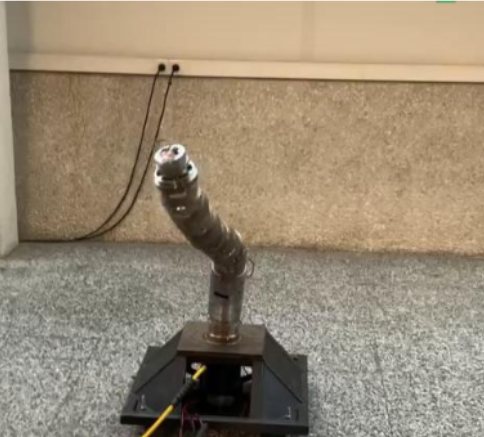 NB-120Robot hyper-redondant pour l'industrie · Nimbl'Bot
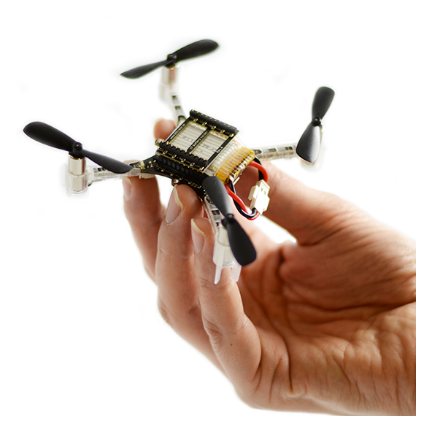 CrazyflieMini-drone open source · Bitcraze
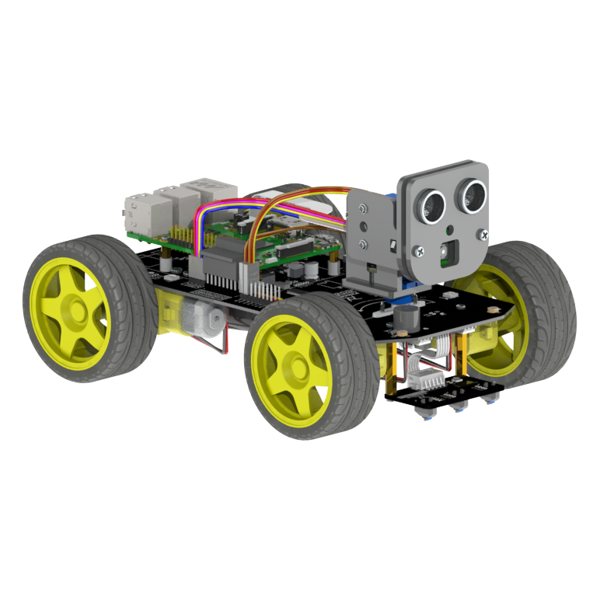 Freenove 4WDVoiture robot à roues · Freenove
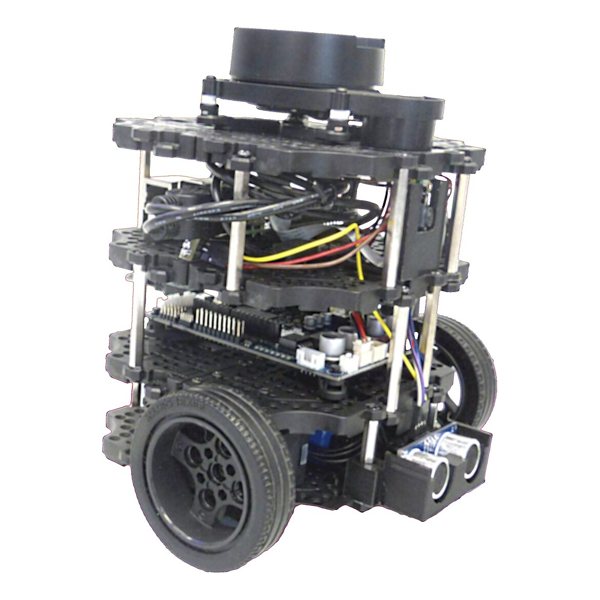 TurtleBot 3 BurgerRobot mobile ROS · ROBOTIS
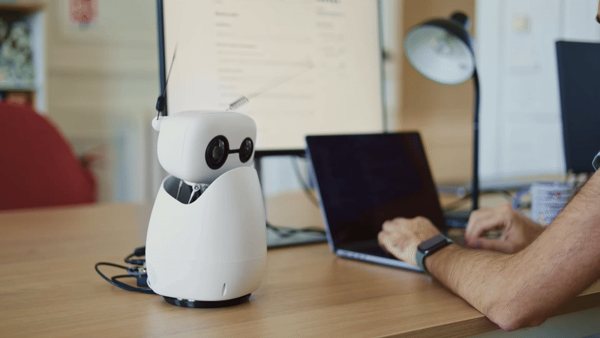 Reachy MiniRobot de bureau open source · Pollen / Hugging Face


Crédits des photos de robots
- HRP-2 : Morio, CC BY-SA 3.0
- Nao : Xavier Caré / Wikimedia Commons, CC BY-SA 4.0
- PR2 : Willow Garage, CC BY-SA 3.0
- Pepper : Tokumeigakarinoaoshima, CC0
- Buddy : Xavier Caré / Wikimedia Commons, CC BY-SA 4.0
- Niryo Ned : Niryo, GPL-3.0
- Crazyflie : Bitcraze, CC BY 3.0
- Freenove 4WD : Freenove, CC BY-NC-SA 3.0
- TurtleBot 3 Burger : Kuscu0, CC BY-SA 4.0
- Reachy Mini : Pollen Robotics, Apache 2.0
- NB-60, NB-120 : Nimbl'Bot


